

 0

水ポンプにおいて、ソフトスタータは始動後に一定の全速力で運転し、始動時(および対応モデルでは停止時)の始動電流の低減や機械的・水力的な衝撃の緩和を必要とする用途向けに作られています。一方、可変周波数ドライブ(VFD/インバータ)は、運転中にモータの回転速度を変えることで流量や圧力も調整したいシステム向けに作られています。
本ガイドは、三相交流誘導モータで駆動される標準的な遠心式水ポンプ(渦巻ポンプ)を対象としており、単相ポンプモータ、電子制御一体型ポンプ、または法規・規格で定められた消火ポンプシステムは対象としていません。
ソフトスタータ vs VFD:水ポンプの始動と運転
ソフトスタータとVFDは、ポンプの運転サイクルの異なる段階に作用します。Eatonによるソフトスタータと可変周波数ドライブの比較解説にあるとおり、ソフトスタータは始動時(およびソフトストップ機能を備えたモデルでは停止時)にモータへ印加する電圧を制御するのに対し、VFDは始動・連続運転・停止の全期間にわたって周波数と電圧の両方を調整し、モータの回転速度を制御します。
穏やかな始動と停止だけが必要な場合
三相ポンプを商用電源で直入始動すると、大きな突入電流が流れ、インペラやカップリングに急激なトルクが加わります。一定のスケジュールで高架水槽へ送水する移送ポンプのように、定格全速運転で必要な流量がすでに得られているシステムでは、連続的な速度調整は不要な場合があります。ユタ州立大学エクステンションの灌漑用ポンプドライブに関するガイダンスによれば、運転需要が一定である場合、ソフトスタート機能だけのためにVFDの追加投資を行うことは通常は見合いません。
ソフトスタータで始動電圧を下げると初期電流と始動トルクが抑えられ、モータはより緩やかに加速しますが、モータの回転速度と水量は電圧に対して一直線に上昇するわけではなく、モータとポンプ負荷のトルクバランスに従って変化します。始動の移行期間が完了すると、モータは定格全速で運転されます。
停止時には、ポンプの急停止やバルブの急閉によって配管内に圧力過渡現象(ウォーターハンマー/水撃作用)が発生することがあります。選択したモデルにソフトストップ機能が含まれていれば、ソフトスタータで停止時の移行を和らげることができますが、基本的な電圧降下ランプだけではすべての配管レイアウトで圧力サージを解消できるとは限りません。ABBが典型的なポンプの課題について指摘しているように、ポンプ用途向けの特定のソフトスタータ(ABBのPSTXシリーズなど)には、圧力過渡現象を抑えるための専用トルク制御やソフトパイプフィリング(緩やかな配管充水)プロファイルが組み込まれています。機能は製品シリーズによって異なるため、一般的なソフトスタータやVFDの初期設定ランプだけでウォーターハンマーが自動的に解消されると決めつけず、コントローラの停止プロファイルが逆止弁(チャッキ弁)や配管の高低差とどのように作用するかを確認してください。
回転速度によって流量や圧力を調整する必要がある場合
ポンプシステムが変動する需要に対応する方法には、貯水槽と組み合わせた定速ポンプの起動・停止サイクル運転、吐出バルブの絞り調整、バイパス配管の使用、ポンプ回転速度の変更など、いくつかの選択肢があります。たとえば異なる圃場ゾーン間で灌漑水量を合わせたり、下流の使用量変化に応じてヘッダ圧力を維持したりするために、ポンプの回転速度を変えて運転流量や圧力を制御する方法を選ぶ場合は、適合する可変速システムが必要になります。
VFD単体はあくまでモータコントローラであり、それだけで完結した定圧給水ポンプユニットになるわけではありません。圧力や流量の自動制御を行うには、適合するセンサ、制御ロジック(ドライブ内部の設定または外部コントローラによるもの)、およびポンプシステムに合わせた保護機能も必要です。

これらのプロファイルは制御方式の違いを説明する概念図であり、実測された速度・圧力・電圧の波形ではありません。各フェーズの継続時間やランプ形状は設備によって異なります。
ポンプ性能曲線と実揚程(静揚程)がVFDの省エネ効果に与える影響
遠心ポンプが速度変化にどう応答するかは、配管システムの抵抗によって決まります。Hydraulic Institute(米国水力協会)のシステムカーブに関する解説に示されているとおり、システム抵抗は実揚程/静揚程(流量に関係なく存在する垂直方向の揚水高さまたは一定の背圧)と摩擦損失水頭(流量が増えるにつれて上昇する配管・継手・バルブの抵抗)の組み合わせで構成されます。
高低差がほとんどない長距離の水平移送ラインのように、配管摩擦が支配的な理想化されたシステムでは、流量はほぼポンプ速度に比例して変化し、速度を下げると軸動力は急激に低下します。しかし、高架水槽への揚水や加圧タンクへの給水など、実揚程(静揚程)が全揚程の大部分を占めるシステムでは、ポンプはその固定された高さや圧力のしきい値を上回る揚程を発生させるために十分な回転速度を維持しなければなりません。ポンプの発生揚程が必要とされる静揚程を下回ると、システムの背圧に打ち勝って目標流量を送水できなくなります。その結果、DOE/HI/Europumpの可変速ポンプガイドが説明しているように、静揚程が高いシステムでは利用可能な速度範囲が狭まる可能性があり、流量は速度と単純な1対1の比例関係にならず、教科書の3乗則の計算式をそのまま当てはめると省エネ効果を大幅に過大評価してしまうおそれがあります。
静揚程がある条件でVFDを評価するには、ポンプの性能曲線をシステムの抵抗曲線(システムカーブ)と照らし合わせて確認する必要があります。Grundfosのポンプ性能曲線に関する解説にあるように、ポンプ曲線は流量(Q)と揚程(H)の関係を表しており、可変速運転ではこの曲線が異なる速度帯へシフトするため、減速時に運転点がどこに移動するかを確認できます。ただし、Q-H曲線だけでは熱的・機械的な限界までは分からないため、低速回転時における最小許容流量、最低速度、およびモータの冷却限界については、ポンプおよびモータメーカーの技術資料を別途確認してください。
なお、こうした遠心ポンプの曲線関係や絞り特性は、1回転あたりほぼ一定の容積を送出する容積式ポンプ(プランジャポンプやギヤポンプなど)には当てはまらず、異なる選定ルールが必要になる点に注意してください。

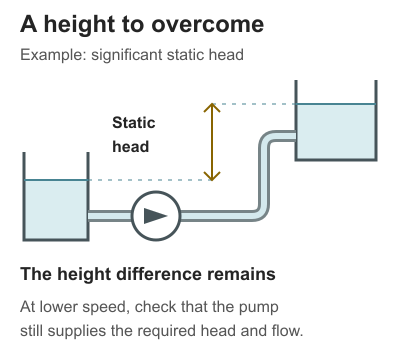
開放タンクの概念例であり、施工図や縮尺レイアウト図ではありません。高低差は静揚程の一因であり、一定の圧力差も静揚程に寄与します。
モータの適合確認とドライブ仕様ページの読み方
電源相数とモータの適合性
まずモータの銘板と現場の電源仕様を確認します:
- 三相電源と三相モータの組み合わせ:始動負荷や周囲環境条件を考慮したうえで、コントローラの入出力電圧および連続電流容量をモータの定格電圧と全負荷電流(FLA)に適合させます。
- 単相電源と三相ポンプモータの組み合わせ:三相モータの用途において、標準的なソフトスタータは単相電力を三相出力に変換できません。単相電源から三相ポンプモータを運転する必要がある場合は、相変換時の選定とディレーティング(出力低減)の要件について単相-三相VFDの選定とモータガイドをご参照ください。
- 単相モータまたは電子制御内蔵モータ:ポンプメーカーが適合性を明示的に認めている場合を除き、標準的な三相VFDやソフトスタータを単相コンデンサモータや電子速度制御内蔵ポンプに接続しないでください。
商品ページの記載内容の読み取りとメーカー取扱説明書の確認
ElecbeeのVFD・ソフトスタータカテゴリを閲覧する際は、まず商品ページで基本的な電圧クラスと相数を一次スクリーニングし、注文前に取扱説明書でポンプ固有の運転仕様を確認してください。

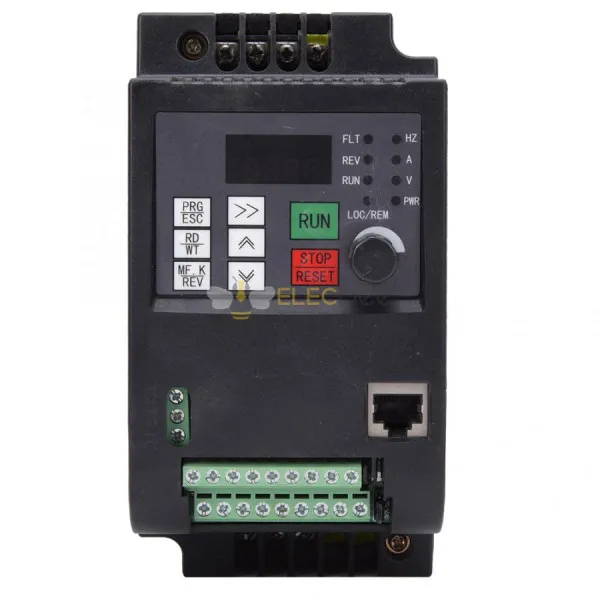
リンク先の商品ページに掲載されている製品写真です。外観からはポンプとの適合性は判断できません。
例として、0.75 kW (1 HP) 三相 380V 可変周波数ドライブ (EB-VF01-96M-3T-00075) の商品ページ記載内容を見てみましょう:
- ページ記載内容による電圧・相数の一次確認:このページには、三相 380V AC 入力、三相 0–380V AC 出力、公称出力 0.75 kW / 1 HP、
2.5AのRated Current(定格電流)項目、および RS485/Modbus 通信が記載されています。これらの入出力電圧と相数の項目から、このドライブが三相 380V 電源およびモータの電圧クラスに合致するかどうかを一次確認できます。 - 取扱説明書で確認すべき電流定義とポンプ制御の詳細:商品ページには連続使用条件や過負荷定格の定義がないまま
Rated Current: 2.5Aと記載されているため、概要表だけではモータ電流との適合を確定できません。まず取扱説明書で連続出力電流と負荷条件に応じたディレーティングを確認する必要があります。あわせて、設置場所に適した筐体保護等級(IP等級)、圧力トランスデューサを配線する場合のアナログ入力やセンサ入力端子、さらに空運転保護やスリープ/ウェイク(休止/復帰)ロジックなどのポンプ向け機能がドライブ本体でサポートされているか、あるいは外部制御機器が必要かどうかも確認してください。
用途適合を確認する際に準備しておくべき情報
購入前に取扱説明書の仕様確認や未解決の機能面の質問を行うために Elecbeeのお問い合わせページを利用される場合は、以下の情報を添えてご連絡ください:
- モータ銘板データ:定格電圧、相数、周波数、出力(kW/HP)、および全負荷電流(FLA)。
- ポンプの種類と性能曲線データ:遠心式かその他のポンプ構造か、定格流量・定格揚程、およびシステム内での実揚程(静揚程)と配管摩擦損失のおおよその割合。
- 目標とする制御方式:定速運転での始動/停止時の衝撃緩和か、可変速による流量/圧力制御か、および必要なセンサ信号の仕様。
- 使用環境と始動頻度:周囲温度、エンクロージャ(筐体)要件、および1時間あたりの想定始動回数。